VENOM schaut zurück: Live-Display, Körpermodell und digitaler Zwilling
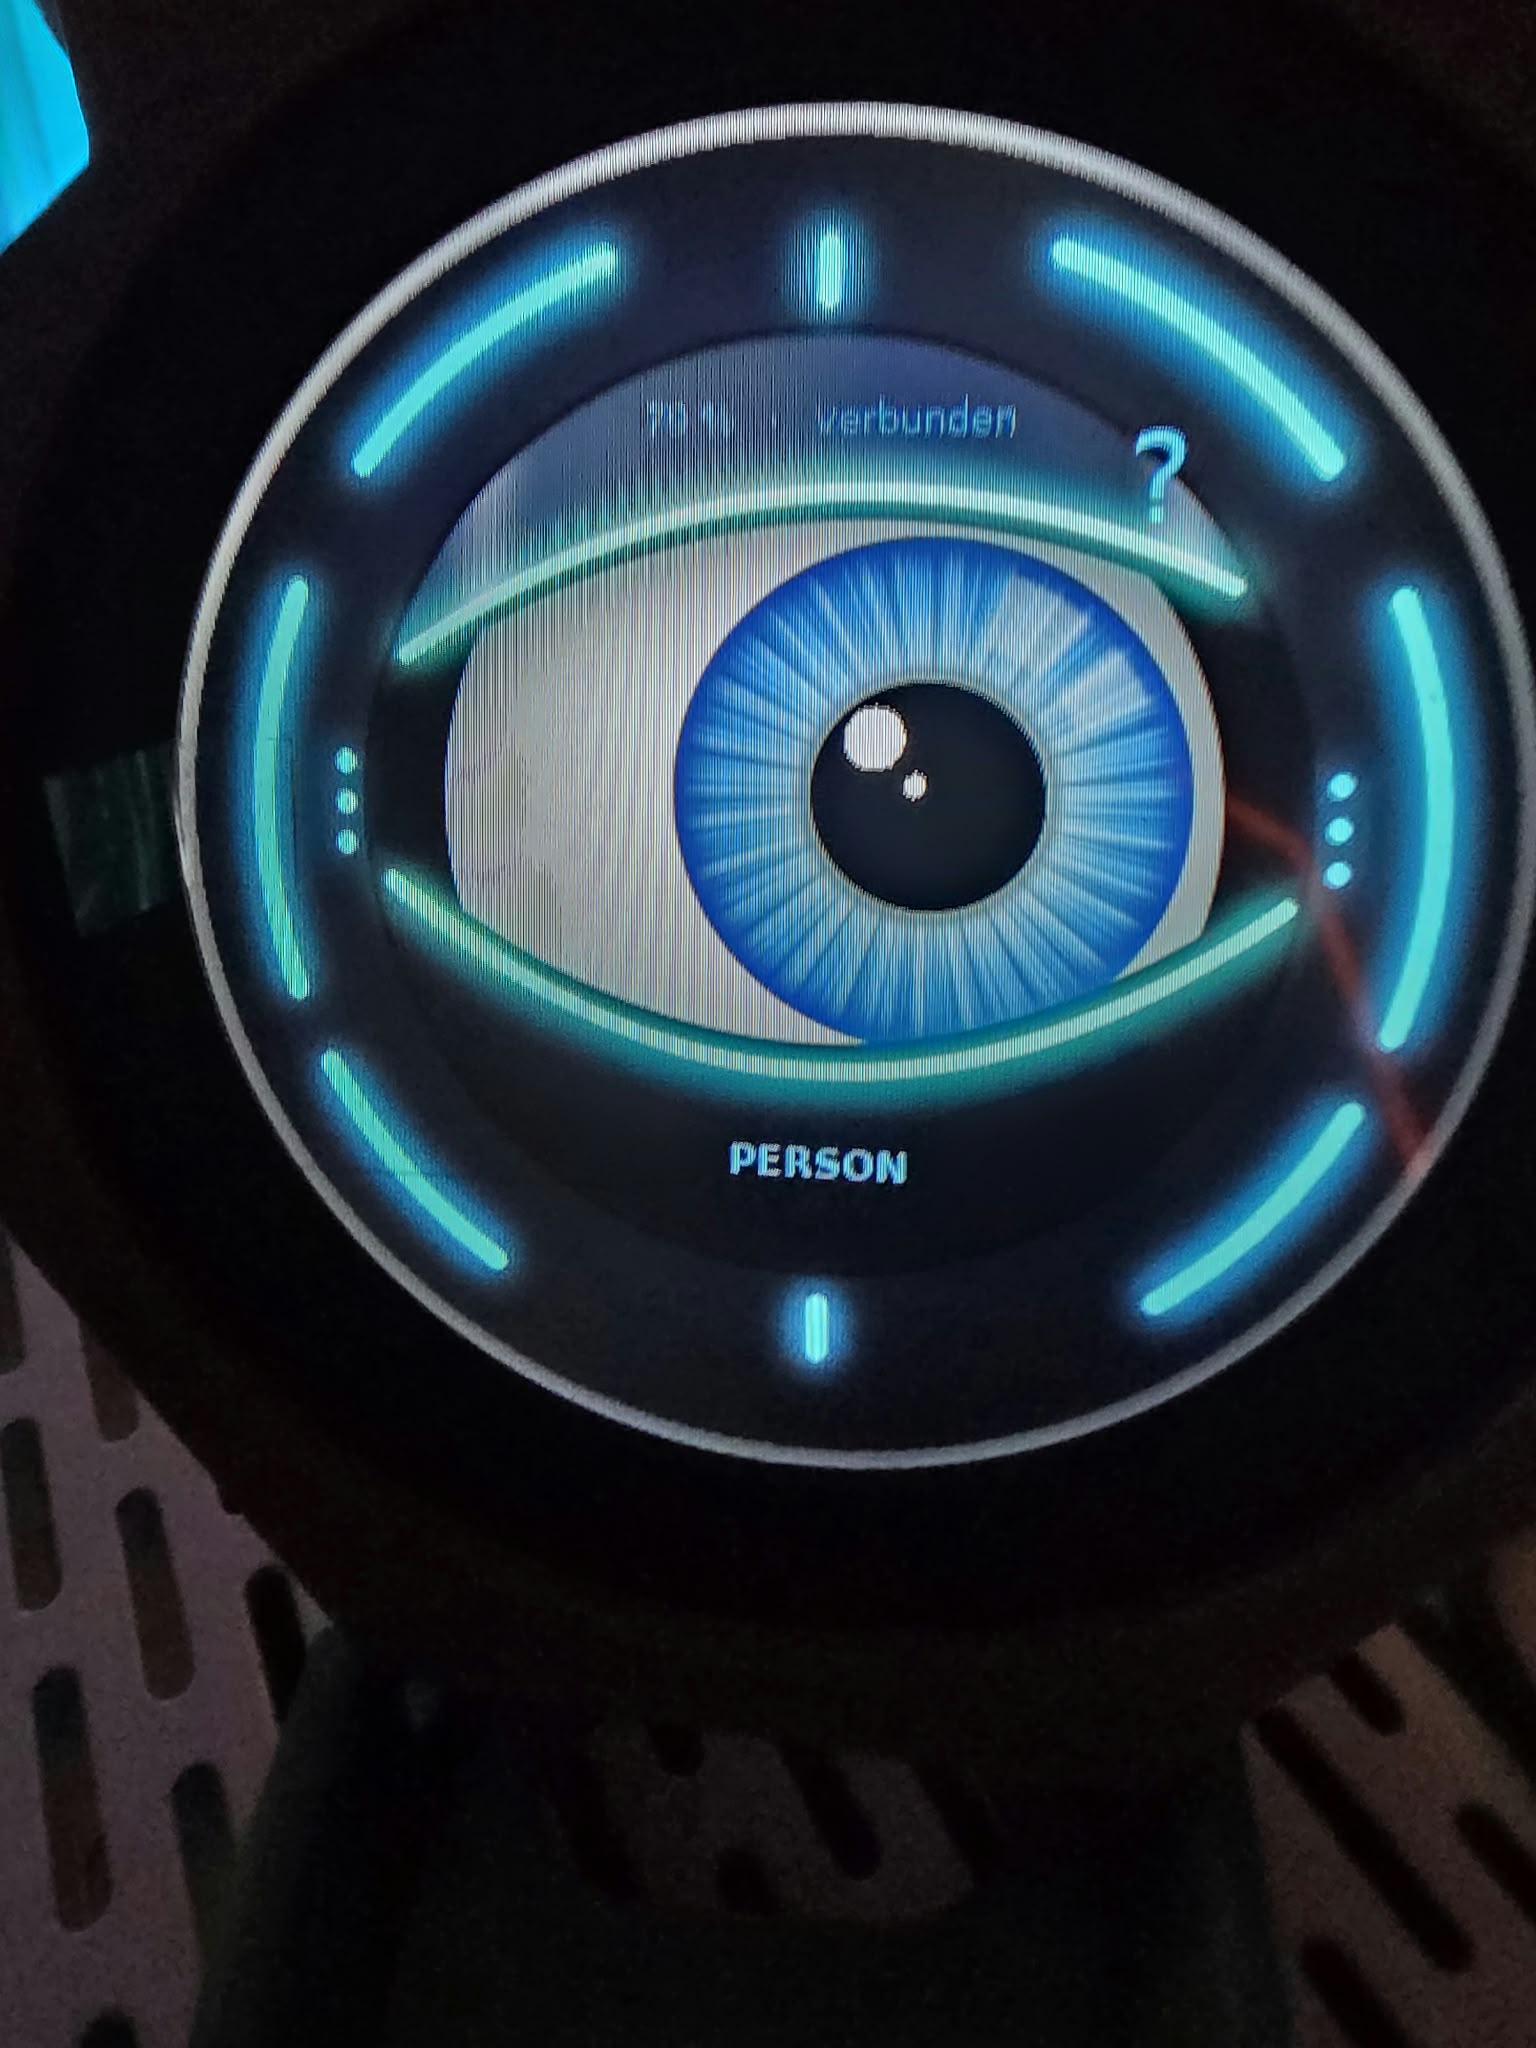
Ein Auge als Schnittstelle zum System
Auf dem runden Display von VENOM läuft inzwischen ein Auge, das mit VENOM Studio und dem digitalen Zwilling gekoppelt ist. Für uns ist das ein sichtbarer Integrationsschritt: Zustände und Ereignisse aus der Software erhalten eine Rückmeldung direkt am Forschungsdemonstrator. Das hier gezeigte Originalfoto dokumentiert das reale Display. Es belegt für sich genommen weder eine bestimmte Erkennungsleistung noch autonome Navigation.
Was läuft – und was noch zusammenwächst
Die Display-Anbindung läuft nach aktuellem Entwicklungsstand live. Die reale Robotik-Hardware ist dagegen noch nicht vollständig mit der digitalen Steuerung verbunden. Navigation, Kartierung und Bewegungsplanung werden in der Simulation entwickelt und getestet. Ein erfolgreicher Ablauf in dieser Umgebung ist noch kein bestandener Test am realen Roboter.
Körpermodell statt menschlichem Körpergefühl
VENOM Studio arbeitet mit einem digitalen Modell der sechs Beine und ihrer Gelenke. Ein solches Modell beschreibt Geometrie und Bewegungszusammenhänge. Damit lässt sich untersuchen, welche Haltung oder Bewegung zu einer Situation passt. Wenn wir scherzhaft sagen, VENOM glaube bereits an seinen Körper, ist das eine menschliche Beschreibung des Eindrucks – keine Aussage über Bewusstsein oder Empfindungen der Maschine.
Visuelle Rückmeldung ist keine Wahrnehmung
Das Auge ist eine Ausgabeschnittstelle. Eine angezeigte Beschriftung wie PERSON ist allein kein Beleg dafür, wie zuverlässig eine Person erkannt wurde oder welche Sensorik dafür verantwortlich ist. Für eine belastbare Funktionsbeschreibung müssen Eingangsdaten, Softwarezustand und ausgelöste Darstellung gemeinsam nachvollziehbar sein. Die Grafik sollte einen tatsächlichen Systemzustand verständlich machen, ohne Fähigkeiten vorzutäuschen.
Vom digitalen Zwilling zur realen Maschine
Unser Entwicklungsziel ist, dieselbe Steuerungslogik in Simulation und realer Hardware zu verwenden. Dafür müssen unter anderem Gelenkzuordnungen, Koordinatensysteme, Zeitverhalten und Hardware-Rückmeldungen zusammenpassen. Die Simulation hilft bei der Entwicklung; die reale Maschine muss anschließend unter ihren tatsächlichen Bedingungen geprüft werden. Display, Körpermodell und Bewegungssteuerung sind dabei unterschiedliche Teile derselben Integrationsaufgabe.
Warum diese Arbeit industriell relevant ist
Auch Maschinen und Prüfstände brauchen verständliche Rückmeldungen: Ist eine Verbindung vorhanden, wartet ein Prozess auf Eingaben oder liegt eine Störung vor? Eine gute Zustandsanzeige macht die zugrunde liegenden Signale nachvollziehbar. Ein digitaler Zwilling kann zugleich helfen, Software und mechanische Zusammenhänge vor der vollständigen Hardware-Integration zu untersuchen. Entscheidend ist, die Anzeige an reale Zustände zu koppeln und die Grenzen der jeweiligen Entwicklungsstufe offenzulegen.
Mit AKworkz einen Entwicklungspiloten definieren
VENOM ist unser eigener Forschungs- und Entwicklungsdemonstrator. AKworkz bietet Entwicklungs- und Integrationsarbeit an der Schnittstelle zwischen Software, Elektronik und Mechanik an. Für ein Kundenprojekt kann der Einstieg ein abgegrenzter, bezahlter Pilot sein: etwa eine Zustandsvisualisierung, eine Simulationsanbindung oder die Verbindung eines digitalen Modells mit realen Schnittstellen. Gemeinsam legen wir fest, welche Funktion demonstriert werden soll und woran sie geprüft wird.
Quellen
- Entwicklerbericht und OriginalfotoSekundärquelle
Ähnliche Artikel
Lokale KI im eigenen Betrieb?
Wir planen, bauen und betreiben KI-Systeme, die im Haus bleiben — vom Einzelrechner bis zur Serverlösung. Erste Einschätzung kostenlos.
Projekt besprechen →