VENOM: Wenn Servos ausfallen und Elektronik explodiert – Ein Blick in unsere Roboterwerkstatt
09. November 2026 | AKworkz Robotics | Entwicklung & Forschung
Ein Roboter entsteht nicht nur am Computer
Wer moderne Robotik verfolgt, sieht häufig beeindruckende Demonstrationen: Roboter, die laufen, Hindernisse überwinden und scheinbar mühelos mit ihrer Umgebung interagieren.
Was man seltener sieht, sind die Stunden dazwischen.
Die Nächte am Mikroskop. Die durchgebrannten Bauteile. Die Fehlersuche auf winzigen Platinen. Und die Frage, warum ein Antrieb gestern noch funktioniert hat und heute plötzlich keinen Mucks mehr macht.
Genau dort befinden wir uns aktuell mit VENOM, unserem sechsbeinigen Forschungsroboter bei AKworkz.
VENOM wird umfassend modernisiert. Neue Sensorik, leistungsfähigere Recheneinheiten, KI-gestützte Steuerung und ein digitaler Zwilling sollen ihn langfristig zu einer intelligenten, autonomen Forschungsplattform machen.
Doch bevor wir die nächsten großen Schritte gehen können, müssen seine Beine wieder zuverlässig funktionieren.
Und das erweist sich als echte Herausforderung.
Wenn die H-Brücke zum Schwachpunkt wird
VENOM verfügt über 18 angetriebene Gelenke. Jedes davon benötigt einen Servo, der nicht nur präzise positioniert werden muss, sondern auch erhebliche mechanische Belastungen aufnehmen kann.
Bei mehreren unserer bisherigen Servos sind inzwischen Defekte aufgetreten.
Dabei beschränken sich die Schäden keineswegs auf die Mechanik.
Neben beschädigten Getrieben und blockierenden Motoren haben wir auch Ausfälle auf den Steuerplatinen festgestellt. Besonders betroffen sind Bauteile im Bereich der H-Brücken, also jener Leistungselektronik, die den Motorstrom und die Drehrichtung steuert.
Einige Komponenten sind sichtbar durchgebrannt. Bei einzelnen Bauteilen kam es sogar zu einem regelrechten Aufplatzen des Gehäuses.
Andere Servos zeigen ein besonders interessantes Fehlerbild: Eine Drehrichtung funktioniert noch, während die andere vollständig ausgefallen ist.
Solche Symptome können auf beschädigte Leistungshalbleiter oder deren Ansteuerung hindeuten. Die genaue Ursache untersuchen wir derzeit.
Unser Ziel ist deshalb nicht nur die Reparatur, sondern das Verständnis der Ausfallmechanismen.
Denn ein Roboter, der später selbstständig laufen und auf wechselnde Belastungen reagieren soll, benötigt vor allem eines: zuverlässige Antriebe.
Mikroskop, Heißluft und chirurgische Präzision
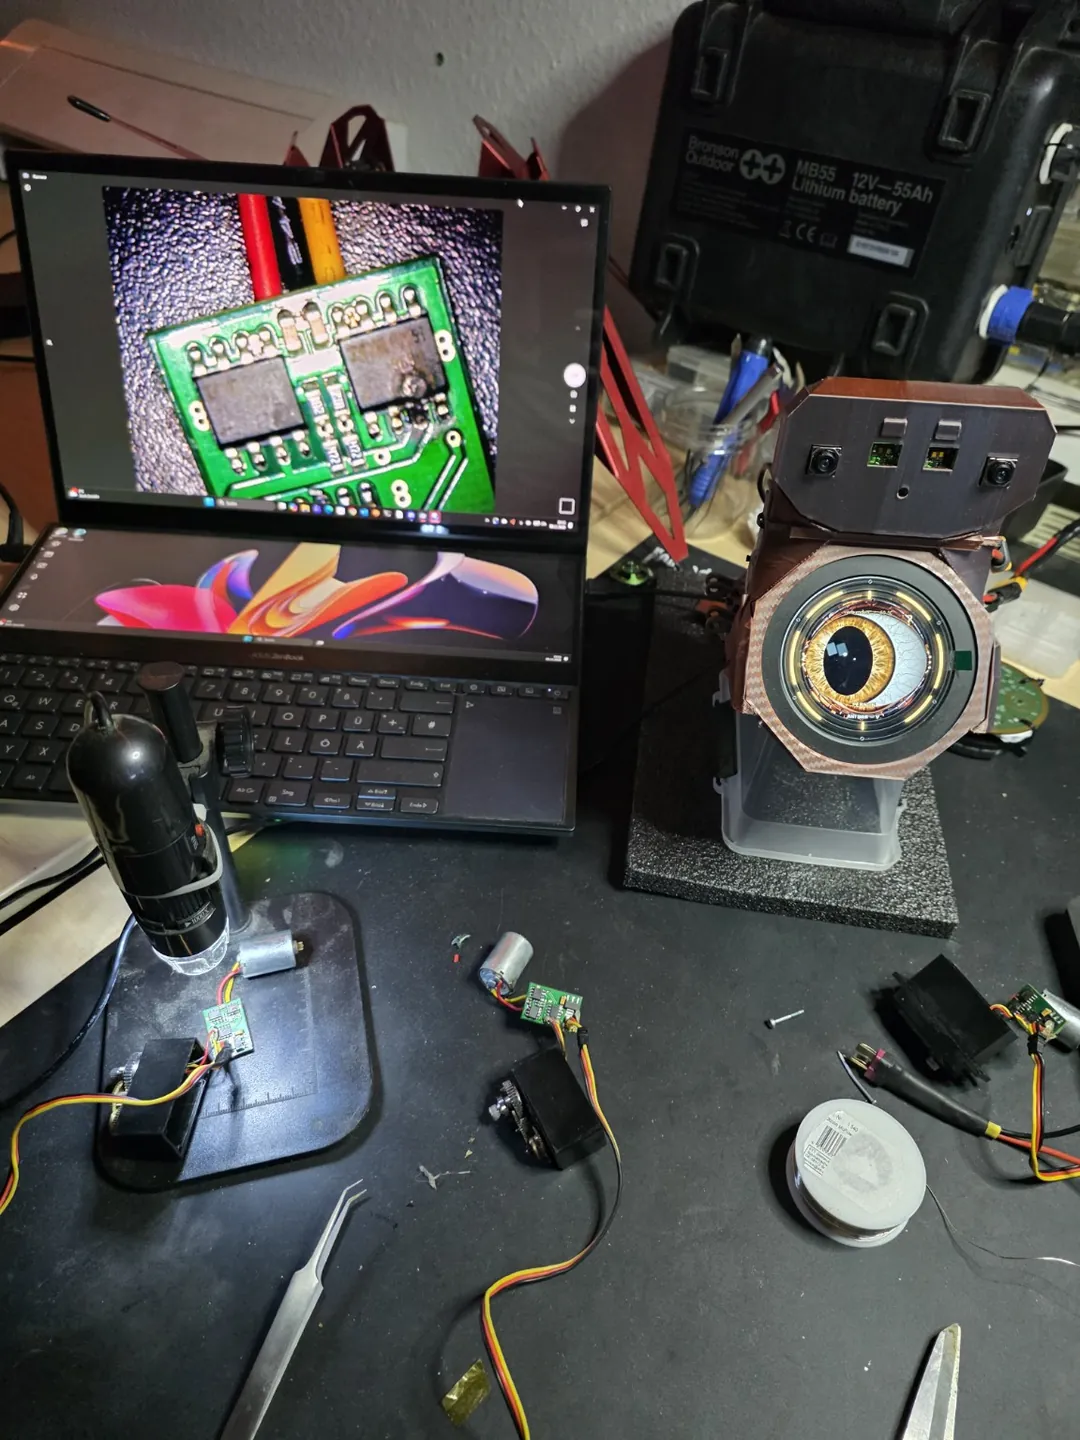
Auf unserem aktuellen Werkstattfoto sieht man einen Teil dieser Arbeit.
Unter dem Digitalmikroskop untersuchen wir die Steuerplatinen der defekten Servos. Auf dem Bildschirm sind zwei Leistungshalbleiter im achtpoligen SMD-Gehäuse zu erkennen.
Mit einer Heißluft-Reworkstation, Flussmittel und Präzisionspinzetten lassen sich diese Komponenten gezielt auslöten.
Momentan versuchen wir unter anderem, intakte Bauteile von beschädigten Platinen auf andere Steuerplatinen zu übertragen.
Das klingt zunächst einfach: Bauteil entfernen, Kontaktflächen vorbereiten, Ersatz einsetzen und wieder verlöten.
In der Praxis erfordert das einiges an Fingerspitzengefühl.
Die Platinen sind klein, die Bauteile liegen dicht beieinander, und zu viel Wärme kann zusätzliche Schäden verursachen.
Hinzu kommt, dass wir vor einer dauerhaften Reparatur auch die Motoren und die übrige Leistungselektronik überprüfen müssen. Schließlich soll ein möglicherweise blockierter Motor nicht unmittelbar den nächsten Treiber zerstören.
Es geht darum, aus den vorhandenen Komponenten wieder funktionierende Antriebe zu gewinnen und gleichzeitig die eigentliche Schwachstelle zu identifizieren.
Warum wir nicht einfach 18 neue Servos kaufen
VENOM ist ein privat finanziertes Entwicklungs- und Forschungsprojekt.
Wir entwickeln die Mechanik, Elektronik, Software und KI-Integration weitgehend selbst und investieren kontinuierlich in neue Komponenten, Werkzeuge und Testaufbauten.
Ein vollständiger Austausch aller 18 Antriebe wäre entsprechend kostspielig.
Aber Geld ist nicht der einzige Grund für unsere Reparaturversuche.
Die bestehenden Servos liefern wertvolle Erkenntnisse über mechanische Belastungen, Motortreiber, thermische Grenzen und mögliche Schwachstellen im Gesamtsystem.
Diese Erfahrungen fließen direkt in die Planung der nächsten Antriebsgeneration ein.
Parallel stehen wir mit verschiedenen Herstellern und möglichen Entwicklungspartnern in Kontakt, um geeignete Alternativen zu evaluieren.
Dabei geht es nicht allein um mehr Drehmoment. Wir betrachten auch Rückmeldesysteme, Stromaufnahme, Regelbarkeit, mechanische Integration und die langfristige Ersatzteilversorgung.
VENOM bekommt währenddessen neue Sinne
Während die Servoreparaturen laufen, entwickelt sich der Rest des Roboters weiter.
Unsere geplante Architektur kombiniert unter anderem:
- Raspberry Pi als zentrale Rechenplattform für übergeordnete Software und KI-Funktionen
- Mikrocontroller für zeitkritische Steuerungs- und Sensoraufgaben
- IMU-Sensorik zur Erfassung von Orientierung und Bewegung
- Distanzsensoren und Kameras zur Umgebungswahrnehmung
- Kraftsensorik an den Füßen zur Erkennung von Bodenkontakt und Belastungen
- Audiohardware mit Mikrofonen und Lautsprechern für die direkte Interaktion
Parallel arbeiten wir an einer Simulationsumgebung und einem digitalen Zwilling, um Bewegungen, Regelungsstrategien und neue Funktionen zunächst virtuell untersuchen zu können.
Langfristig soll VENOM nicht einfach vorprogrammierte Bewegungsabläufe ausführen, sondern seine Umgebung wahrnehmen und seine Bewegungen intelligent anpassen können.
Das ist der Weg von klassischer Robotersteuerung hin zu Physical AI.
Ein Roboter, der bei seiner eigenen Reparatur zusieht
Eine kleine Besonderheit unseres aktuellen Werkstattaufbaus ist auf dem Foto kaum zu übersehen.
Direkt neben dem Mikroskop steht VENOMs neuer Kopf mit seinem markanten Auge.
Während wir an seinen defekten Antrieben arbeiten, schaut er uns gewissermaßen dabei zu.
Natürlich ist das noch keine vollständige autonome Wahrnehmung seiner eigenen Reparatur. Aber es zeigt sehr schön, in welche Richtung wir entwickeln.
Ein Roboter mit Kameras, Mikrofonen, Sensorfusion und einer KI-gestützten Softwarearchitektur soll künftig deutlich mehr können als nur auf Steuerbefehle reagieren.
Er soll seine Umgebung interpretieren, mit Menschen interagieren und seine eigenen Zustände überwachen können.
Und irgendwann vielleicht sogar erkennen, wenn eines seiner Gelenke ungewöhnlich viel Strom benötigt oder sich nicht mehr wie erwartet bewegt.
Reparieren, verstehen, verbessern
In der Robotik sind Fortschritte nicht immer an spektakulären Bewegungen zu erkennen.
Manchmal besteht der Fortschritt darin, einen Fehler endlich reproduzieren zu können.
Oder einen zerstörten Leistungshalbleiter erfolgreich zu ersetzen.
Oder herauszufinden, warum ein Gelenk unter Belastung versagt.
Aktuell befindet sich VENOM genau in dieser Phase.
Wir reparieren beschädigte Antriebe, untersuchen ihre Elektronik, evaluieren neue Komponenten und entwickeln parallel die nächste Generation seiner Steuerungsarchitektur.
Die nächsten Schritte sind die elektrische Prüfung der reparierten Platinen, kontrollierte Motor- und Belastungstests sowie die schrittweise Wiederinbetriebnahme der Gelenke.
Unser Anspruch bleibt unverändert: VENOM soll nicht nur wieder laufen. Er soll anschließend intelligenter, zuverlässiger und technisch besser nachvollziehbar sein als zuvor.
Denn echte Forschung besteht nicht darin, dass immer alles funktioniert.
Sondern darin, auch dann weiterzuentwickeln, wenn etwas kaputtgeht.
Über das Projekt VENOM
VENOM ist ein privat entwickelter sechsbeiniger Forschungsroboter von AKworkz. Im Mittelpunkt stehen Robotik, Embedded Systems, Sensorfusion, künstliche Intelligenz, digitale Zwillinge und die Erforschung intelligenter Bewegungssteuerung.
Das Projekt wird schrittweise dokumentiert und bietet Einblicke in reale Entwicklungsprozesse – einschließlich technischer Herausforderungen, Fehlversuche und neuer Erkenntnisse.
AKworkz – Engineering, Robotics & Physical AI